


Tutti i prodotti
-
Motore a bobina mobile Vcm
-
motore di bobina di voce lineare
-
Motore rotativo a bobina mobile
-
Motori a vibrazione
-
Attuatore a bobina mobile lineare
-
Attuatore a motore lineare
-
Completamente azionatore della bobina di voce della Camera
-
Motore vuoto del centro
-
Attuatore ad alte prestazioni
-
Moduli motori
-
servomotore lineare
-
regolatore del servomotore
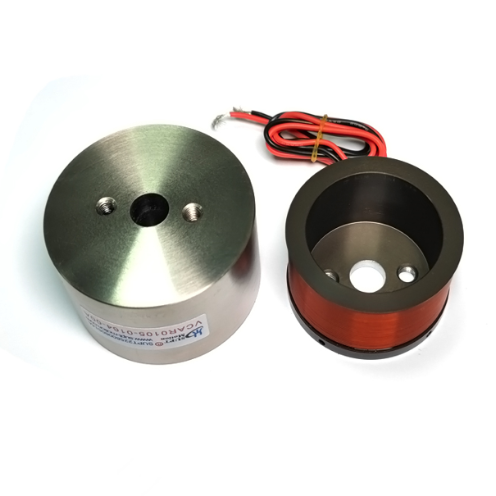
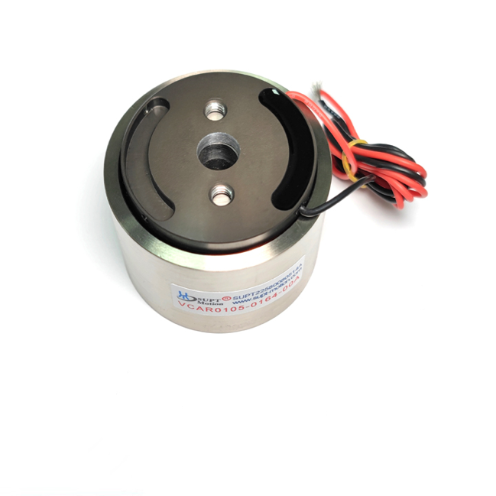
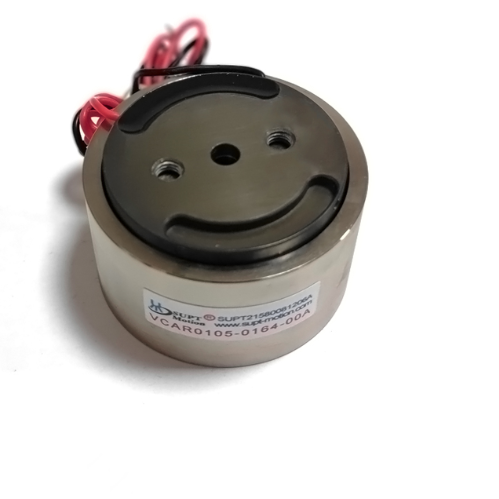
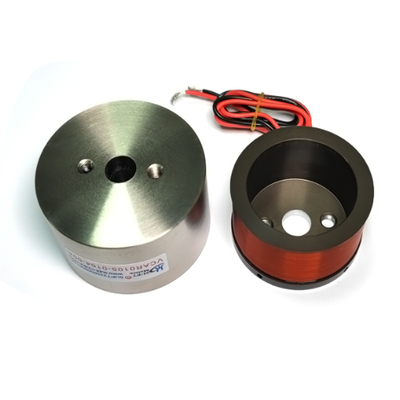
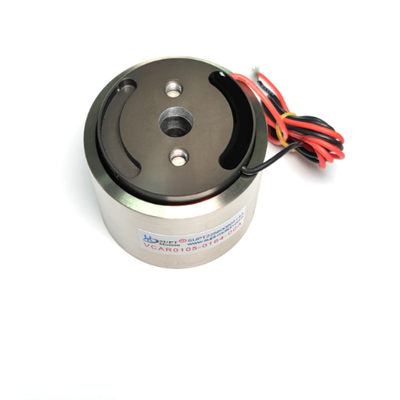
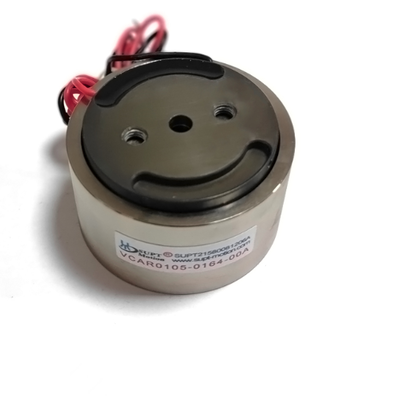
Motori a bobina mobile cilindrici ad alta risposta con spinta 105N per apparecchiature automatizzate
| Luogo di origine | Suzhou, Cina |
|---|---|
| Marca | SUPT MOTION |
| Certificazione | CE, ISO9001 |
| Numero di modello | VCAR0105-0164-00A |
| Quantità di ordine minimo | 1 pezzo |
| Prezzo | $60-$120 / Piece |
| Imballaggi particolari | Scatola con marchio SUPT MOTION con inserto in schiuma antistatica, cartone ondulato per esportazion |
| Tempi di consegna | 3-5 giorni per i campioni, 15-25 giorni per ordini all'ingrosso |
| Termini di pagamento | T/T |
| Capacità di alimentazione | 5000 pezzi al mese |
Dettagli
| Numero di modello | VCAR0105-0164-00A | Tipo di motore | Motore cilindrico a bobina mobile |
|---|---|---|---|
| Forza di punta | 105N | Forza continua | 35,4N |
| Ictus totale | 16.4 mm | tensione massima | 20,1 V CC |
| CONSTANTE del campo elettromagnetico di ritorno | 11,5 V/m/s | Peso della bobina | 150 g |
| Diametro dello statore | 60.4mm | Lunghezza totale | 40.4 mm |
| Classe di isolamento | Classe H | ||
| Evidenziare | motore a bobina vocale a risposta rapida,Costante di tempo meccanico di 1 ms,Movimento lineare ad alta accelerazione |
||
Descrizione di prodotto
Panoramica del prodotto
Il VCAR0105-0164-00A è un motore a bobina mobile cilindrico progettato specificamente per il controllo del movimento ad alta velocità. Utilizza il principio della bobina mobile per convertire direttamente la corrente elettrica in spinta lineare, senza ingranaggi, cinghie o viti di comando nella catena di movimento. Questo design a trasmissione diretta elimina il gioco e la conformità meccanica, consentendo al motore di accelerare rapidamente e stabilizzarsi nella posizione target entro circa un millisecondo.
Questo attuatore a bobina mobile ha una tensione nominale di 20,1 V CC, eroga una spinta di picco di 105 N e ha una corsa totale di 16,4 mm, rendendolo adatto per compiti di posizionamento a corsa breve e ad alta velocità. Un gruppo magnetico al neodimio ad alta energia e una bobina a bassa massa sono integrati all'interno dell'alloggiamento cilindrico, mantenendo così una massa in movimento ridotta e un'elevata accelerazione.
Ogni unità viene avvolta e bilanciata sotto un rigoroso controllo di processo per garantire un'uscita di forza costante tra tutte le unità. Opzioni di montaggio flessibili e cavi liberi semplificano l'integrazione OEM. Il motore a bobina mobile accetta semplici comandi di corrente e genera una forza fluida e controllabile sull'intero intervallo di corsa, rendendo la messa a punto del servo semplice e intuitiva.

Soluzione
Molti dispositivi automatizzati presentano tempi ciclo prolungati a causa di sistemi di trasmissione lenti e indiretti. I motori rotanti accoppiati tramite riduttori generano gioco, attrito e inerzia riflessa, che rallentano i tempi di risposta e rendono difficile il posizionamento preciso.
Questo motore a bobina mobile risolve questo problema applicando la forza direttamente al carico. Poiché la bobina mobile non entra mai in contatto con lo statore, non vi è alcun effetto di cogging, isteresi o gioco meccanico; di conseguenza, i comandi di passo possono essere eseguiti e stabilizzati entro circa un millisecondo senza oscillazioni.
La forza è proporzionale alla corrente, rendendo le curve di accelerazione e decelerazione facili da progettare e ripetibili. La bassa massa in movimento riduce anche il consumo di energia durante il funzionamento ciclico. Per applicazioni orientate al throughput, questo è un metodo pratico per ridurre i tempi di movimento e stabilizzazione e migliorare la produttività delle apparecchiature. Poiché non è necessaria la tensione delle cinghie, l'allineamento dell'accoppiamento o la lubrificazione del riduttore, questo approccio a trasmissione diretta semplifica anche la manutenzione.
Specifiche
| Parametro | Valore |
|---|---|
| Modello prodotto | VCAR0105-0164-00A |
| Tipo di motore | Motore a bobina mobile cilindrico |
| Forza di picco | 105N |
| Forza continua a 25°C | 35,4N |
| Corsa totale | 16,4 mm |
| Tensione massima | 20,1V CC |
| Costante di contro-EMF | 11,5 V/m/s |
| Sensibilità di forza | 11,5 N/A |
| Peso bobina | 150 g |
| Diametro statore | 60,4 mm |
| Lunghezza totale | 40,4 mm |
| Classe di isolamento | Classe H |
| PModello rodotto | Forza di picco (N) |
CForza ontinua a 25°C(N) |
TCorsa otale (mm) |
MTensione assima (V) |
BCostante di ontro-EMF (V/m/s) |
Weigh del bobina (g) |
SDiametro tator (mm) | TLunghezza e (mm) |
| VCAR0001-0064-00A | 0,88 | 0,28 | 6,4 | 6,9 | 0,29 | 3 | 9,5 | 17,7 |
| VCAR0001-0010-00A | 0,73 | 0,42 | 1 | 4,8 | 0,6 | 2,7 | 24 | 11,2 |
| VCAR00025-0127-00A | 2,55 | 0,81 | 12,7 | 11,6 | 0,77 | 6,6 | 12,7 | 24 |
| VCAR0006-0039-00A | 6,2 | 1,9 | 3,9 | 6,6 | 1,12 | 7,9 | 20 | 17,2 |
| VCAR0006-0050-00A | 6,2 | 2,6 | 5 | 15,7 | 3,57 | 8,2 | 25 | 18,2 |
| VCAR0007-0040-00A | 7,2 | 2,4 | 4 | 7,5 | 1,88 | 7 | 14,2 | 23 |
| VCAR0007-0064-00A | 7,8 | 2,5 | 6,4 | 9,9 | 1,5 | 7,2 | 19,1 | 23,8 |
| VCAR0007-0127-00A | 7,1 | 2,3 | 12,7 | 12,8 | 1,6 | 11,4 | 19,1 | 27 |
| VCAR0011-0050-00A | 11,4 | 2,1 | 5 | 11,8 | 3 | 11,2 | 24 | 17,2 |
| VCAR0011-0100-00A | 10,5 | 2,9 | 10 | 43,8 | 3,5 | 20 | 31 | 26,8 |
| VCAR0013-0030-00A | 13 | 3,5 | 3 | 16 | 3,5 | 12 | 25 | 21 |
| VCAR0013-0072-00A | 13 | 4,2 | 7,2 | 26,6 | 5,72 | 16,2 | 26,2 | 24,7 |
| VCAR0014-0250-00A | 14 | 4,5 | 25 | 26,5 | 3,9 | 35 | 25,4 | 44,2 |
| VCAR0015-0062-00A | 15 | 6,5 | 6,2 | 26,2 | 9,75 | 14,8 | 33 | 25,6 |
| VCAR0022-0098-00A | 22 | 6,6 | 9,8 | 24,7 | 5,8 | 20 | 34,1 | 35 |
| VCAR0022-0448-00A | 22 | 11,4 | 44,8 | 14,3 | 4 | 52 | 48 | 75,7 |
| VCAR0025-0630-00A | 25,3 | 8 | 63 | 50,6 | 5 | 68 | 31,8 | 83,1 |
| VCAR0030-0150-00A | 29,4 | 4,73 | 15 | 40,5 | 7,4 | 27 | 30 | 31 |
| VCAR0032-0050-00A | 32 | 8,9 | 5 | 29,3 | 7,1 | 48 | 40 | 41,7 |
| VCAR0033-0099-00A | 33 | 8 | 9,9 | 24,3 | 5,87 | 23,5 | 36 | 26,7 |
| VCAR0033-0224-00A | 33 | 13,5 | 22,4 | 26,7 | 6,8 | 69 | 58 | 72 |
| VCAR0035-0090-00A | 35 | 11 | 9 | 26,4 | 9 | 33 | 25,4 | 44,3 |
| VCAR0035-0105-00A | 35 | 15,6 | 10,5 | 11,9 | 5 | 91 | 50 | 67 |
| VCAR0044-0040-00A | 44 | 16,3 | 4 | 18,3 | 8,9 | 46,5 | 53 | 21,2 |
| VCAR0044-0059-00A | 44,1 | 17,7 | 5,9 | 14,3 | 8 | 43 | 46 | 22 |
| VCAR0044-0075-00A | 44 | 13,7 | 7,5 | 16,8 | 7,6 | 38,6 | 31,1 | 35,9 |
| VCAR0044-0249-00A | 44 | 11,7 | 24,9 | 44,9 | 8,88 | 65,9 | 38,1 | 51,3 |
| VCAR0070-0149-00A | 70 | 27,3 | 14,9 | 26,9 | 17,7 | 79 | 43 | 53,7 |
| VCAR0075-0200-00A | 75 | 30 | 20 | 26,2 | 15,2 | 65 | 70 | 38,7 |
| VCAR0080-0129-00A | 80 | 35 | 12,9 | 27,7 | 18 | 149 | 49 | 53,8 |
| VCAR0087-0062-00A | 87 | 21,67 | 6,2 | 34,5 | 12,7 | 45,2 | 43,1 | 34,9 |
| VCAR0087-0563-00A | 87 | 17,5 | 56,3 | 63,4 | 8,1 | 177 | 72 | 110 |
| VCAR0105-0164-00A | 105 | 35,4 | 16,1 | 20,1 | 11,5 | 150 | 60,4 | 40,4 |
| VCAR0110-0380-00A | 110 | 37,4 | 38 | 23,2 | 9 | 150 | 60,4 | 60,4 |
| VCAR0113-0089-00A | 113 | 35 | 8,9 | 31 | 17,5 | 125 | 73 | 27,5 |
| VCAR0115-0065-00A | 115 | 30,1 | 6,5 | 35 | 17,3 | 52 | 40 | 58 |
| VCAR0130-0310-00A | 130 | 40 | 31 | 30,4 | 20,5 | 280 | 75,6 | 56,5 |
| VCAR0140-0150-00A | 140 | 42,2 | 15 | 33,4 | 26,6 | 80 | 53 | 53,7 |
| VCAR0210-0254-00A | 210 | 66,2 | 25,4 | 56,6 | 28 | 230 | 43,7 | 111,8 |
| VCAR0262-0112-00A | 262 | 111 | 11,2 | 35,1 | 41 | 285 | 71 | 64 |
| VCAR0262-0249-00A | 262 | 112 | 24,9 | 28,2 | 26 | 785 | 66 | 109,1 |
| VCAR0294-0498-00A | 294 | 56,8 | 49,8 | 114 | 24,5 | 685 | 93 | 136,9 |
| VCAR0436-0187-00A | 436 | 147,6 | 18,7 | 40,7 | 40,7 | 648 | 80,4 | 91 |
| VCAR0436-0250-00A | 436 | 167 | 25 | 31,6 | 37,2 | 775 | 78,4 | 110 |
| VCAR0436-0373-00A | 436 | 142,6 | 37,3 | 38 | 29,8 | 1050 | 76 | 163 |
| VCAR0980-0249-00A | 980 | 605 | 24,9 | 41,5 | 104 | 1426 | 126 | 134,5 |
| VCAR1351-0310-00A | 1351 | 376,8 | 31 | 73,5 | 68 | 1071 | 110 | 143,7 |
Applicazione
Questo attuatore a bobina mobile è ampiamente utilizzato in meccanismi pick-and-place, lavorazione di semiconduttori, sistemi di dispensazione, smistamento ad alta velocità, attuazione di valvole, messa a fuoco ottica e test di vibrazioni, tra gli altri campi. Nella robotica, aziona i movimenti di pinze e polsi leggeri, che devono rispondere rapidamente al feedback dei sensori.
I motori a bobina mobile cilindrici sono anche ben adatti per lo smorzamento attivo e altre applicazioni di movimento a corsa breve che richiedono un'accelerazione rapida e un funzionamento stabile in regime stazionario. Questo attuatore a bobina mobile è utilizzato anche nella cancellazione attiva delle vibrazioni e nei sistemi servo per utensili ad alta velocità, che richiedono tempi di risposta della forza nell'intervallo sub-millisecondo.
FAQ
D: Qual è la durata di servizio di questo motore?
R: Il motore non ha spazzole né contatti elettrici striscianti. L'unica parte mobile è il gruppo bobina supportato da cuscinetti lineari, quindi la durata di servizio è tipicamente misurata in decine di milioni di cicli.
D: Forza, corsa e tensione possono essere personalizzate?
R: Sì. SUPT MOTION offre avvolgimenti personalizzati, corse da 1 mm a 60 mm e forze di picco da 0,5 N a 3000 N. Fornite il vostro profilo di movimento e abbineremo un design adatto.
D: Quale driver dovrei usare?
R: Si consiglia un servo drive in modalità corrente con feedback di posizione. Possiamo fornire un driver e un controller abbinati per una soluzione completa plug-and-play.
D: Il motore richiede un encoder?
R: Un encoder è raccomandato per il controllo di posizione ad anello chiuso. Per il controllo di forza o velocità, è sufficiente un driver in modalità corrente.
Prodotti raccomandati
-
VIDEO VIDEO
-